
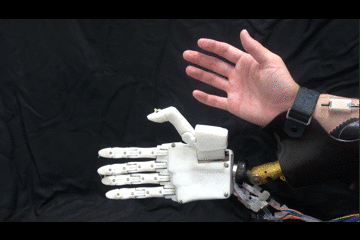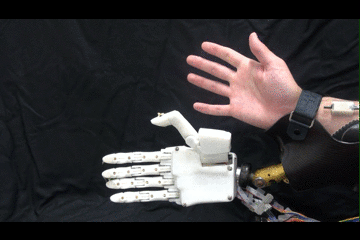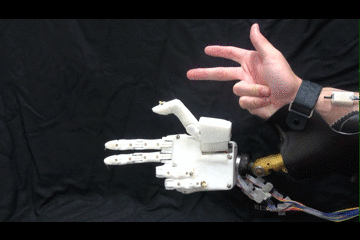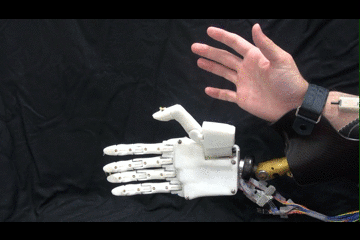
研究概要
自然な動作を実現する生体模倣型制御システムの開発
筋電義手とは,筋収縮によって発生する筋電信号(EMG: electromyogram)を制御信号として利用するロボット義手です.筋電信号からヒトの動作意図や力の入れ具合といった情報を推定し,義手の関節を駆動させることができれば,使用者の思った通りの動作を実現できる可能性があります.そのため,事故などで上肢を切断した患者のQOL(Quality of Life)を向上させる手段として注目されています.しかしながら,一般的に普及している筋電義手のほとんどは単純な握りや開きなどの動作しか行えないため,ヒトの上肢機能を代替するには不十分でした.
本研究室では,5指を独立して駆動可能な高性能ロボット筋電義手の開発を行なっています.筋電信号と機械学習に基づく高精度な動作識別アルゴリズムに加えて,人の運動特性を模倣した制御モデルを導入することで,使用者が直感的かつ自然に操作可能なシステムの実現を目指しています.
関連する研究成果
すべて見る →2022国内会議
振戦を再現可能な筋電義手の開発と生体模倣性の評価
熊谷 遼, 古居 彬, 城明 舜磨 et al.
2022年電気学会電子・情報・システム部門大会
EMGProsthetics
2021国内会議
筋電信号の分散分布モデルに基づく人工振戦生成法の提案と生体模倣筋電義手への応用
熊谷 遼, 畑元 雅璃, 李 佳琪 et al.
第60回日本生体医工学会大会プログラム・抄録集
EMGSignal Synthesis+1
2017国際会議
HUVETS: Hiroshima University Virtual EMG Training System for myoelectric hand control with evaluation of motor skills and fatigue in users
Masanobu Kittaka, Akira Furui, Toshio Tsuji
Global Student Innovation Challenge for Assistive Technology (gSIC-AT), The 11th International Convention on Rehabilitation Engineering and Assistive Technology (i-CREATe2017)
EMGProsthetics+1
2016国内会議
筋電義手トレーニングへの応用を目的とした没入型VR環境下における人間のリーチング運動の解析
橘高 允伸, 古居 彬, 江藤 慎太郎 et al.
第25回計測自動制御学会中国支部学術講演会論文集
EMGProsthetics+1